
|
Édition du: 12/06/2026 |
|
INDEX |
LOGIQUE |
IA |
||
|
|
||||
|
|
||||
|
Avril 2026 – pdf – 234 pages |
|
|||


|
Les ROBOTS et les COBOTS Monde fascinant. Beaucoup de prouesses à l'œuvre
dans l'industrie. Quelques spécimens font sensation auprès du grand public.
La technologie des robots permet de décupler certaines performances humaines.
Pourtant elle est encore loin d'égaler l'intelligence,
l'intuition et même certains gestes du quotidien des humains. Où en
sommes-nous en 2015? Le
Tchèque Karel Capek (1880-1938) a utilisé le premier le mot "robot"
dans une pièce de théâtre de 1920 intitulée R.U.R. Les robots
s'y substituent à la main-d'œuvre humaine, puis, las d'être commandés par des
hommes, se révoltent et les tuent. Robotique: conception et réalisation de machines
automatiques, de robots. Cobotique ou robotique collaborative: production de robots
assistant l'Homme, en automatisant une partie de ses tâches. Le cobot est une
sorte de robot qui manipule des objets avec l'aide d'un humain.
|
||
|
|
Sommaire de
cette page >>> Le
monde des machines intelligentes >>> Types
de robots >>> Bots >>>
Vocabulaire de la robotique >>>
Historique >>> Le
robot Asimo >>> Le
robot Nao >>>
Robots robustes >>> Taxer
les robots? |
Débutants Glossaire |
Humour
|
Papa installe un nouveau robot
assistant personnel à la maison. Papa: Toto, dis-moi ce que tu as fait
aujourd'hui? Toto:
J'étais à la bibliothèque avec un copain. Le robot lui envoie une
baffe. Papa: Tu vois Toto, ce robot détecte les mensonges, alors tu as
intérêt à dire la vérité. Toto:
Ben, en fait, on regardait des films pornos. Papa: Fiston, ce n'est pas bien. À ton âge,
je ne mentais jamais. Paf, le père reçoit une baffe. Maman: indiscutablement, c'est bien ton fils.
Et paf, la mère reçoit une baffe. |
Voir Pensées & humour
|
|
|
|
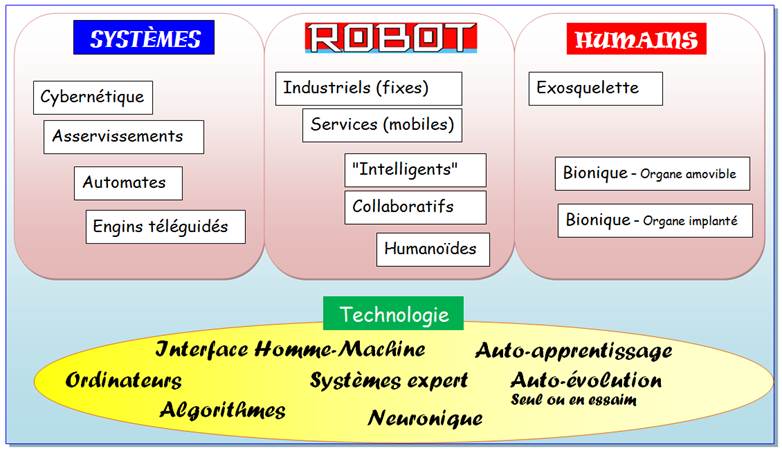
Cette illustration présente trois
domaines de la robotique du simple au complexe.
|
|


|
|
||
|
Capacités
|
Usages
Robots tueurs ou SALA*
|
|

*SALA
|
SALA: Systèmes autonomes létaux
d'armement, ou "robots tueurs". LAWS:
Lethal Autonomous Weapon Systems. |
|
|
||
|
Agent conversationnel Chabot Chatterbot) |
Robot
(agent) de conversation avec un humain. Le dialogue doit être le plus sensé
possible pour simuler un humain. Le test de
Turing consiste à vérifier que le programme réussit l'illusion. Exemples:
ELIZA et ALICE. |
|
|
Androïde |
Ce qui est
de forme humaine: deux jambes, deux bras, un tronc, une tête. De Andr,
l'homme (masculin) |
|
|
Animats |
Comprendre les mécanismes qui rendent les humains
autonomes et les reproduire sur des robots Mot-valise: animal et matériel. |
|
|
Anthropomorphisme |
Attribution
de propriétés humaine à d'autres entités: dieux, animaux, robots, etc. |
|
|
Automate |
Dispositif capable
de comportement automatique, sans intervention d'un humain. >>> |
|
|
Bionique Robot bionique Homme bionique |
Recherche chez
les vivants de modèles applicables à des systèmes techniques, à des
inventions humaines. Biomimétisme Homme
bionique: remplacement d'organes (malades ou amputés ou même sains) par des
éléments cybernétiques. But: amélioration des caractéristiques physiques ou
mentales de l'humain |
|
|
Bots |
Robot logiciel, en fait programme informatique
autonome. Agent supposé rende des services car doté d'une intelligence
artificielle. Exemple le
plus connu: les robots logiciels qui patrouille le Net en indexant (notant)
les pages pour leur utilisation par les moteurs de recherche. Ils peuvent
aussi relire un texte et corriger les fautes, vérifier la cohérence des
liens. Ce sont aussi les adversaires informatiques dans les jeux. Autre
utilisation: évaluation des taux de correspondance pour les sites de
rencontre. Etc. |
|
|
Cobot |
Robot
industriel et collaboratif. Il interagit avec les humains tout en
accomplissant ses tâches. |
|
|
Cybernétique |
Science des interactions et communications dans
les systèmes complexes vivants, comme non-vivants. Mécanisme de contrôle:
asservissement avec boucle de rétroaction (feedback). Idée qui
consiste à dire que le tout peut plus que chaque partie prise
individuellement (Ex: jambes + corps + cerveau = possibilité de courir). Les
automates, les ordinateurs, les robots sont des objets cybernétiques. Du grec kubernêtiké, art de gouverner. prend le sens actuel en
1948 avec l'ouvrage Cybernétique et Société de Robert Wiener. |
|
|
Cybionte |
Super organisme conceptualisé par Joël de Rosnay.
Contrepied de l'homme augmenté des transhumanistes. Mot-valise: cybernétique et biologie |
|
|
Cyborg |
Organisme
faite de parties organique ou artificiel, doté des fonctions du vivant Organisme
cybernétique Homme
bionique |
|
|
Drone, UAV |
Engin volant
téléguidé. Unmanned Aerial Vehicle. De
l'anglais: faux-bourdon. >>> |
|
|
Exosquelette |
Robot
enveloppant l'homme de manière à décupler ses capacités. |
|
|
Haptique Kinesthésie |
Technologie relative
à la sensation tactile, pression, force, vibrations, mouvement de l'objet
touché, etc. Moyen et
interface procurant la sensation du toucher Du grec haptikos, le contact, le toucher. Du grec
kinésie, mouvement et esthésie, sensibilité. |
|
|
Homoncule |
Attribution
péjorative de qualités humaines. Réplique de
l'être humain (créé par l'alchimie). Petit homme
imaginaire doué d'un pouvoir surnaturel. Golem (mythologie juive). |
|
|
HRI |
Human Robot
Interaction; interaction homme robot. Il existe un
symposium annule faisant le point sur ces recherches. Papiers présentés disponibles en pdf. Les trois lois d'Asimov
sont préfiguratrices de ces recherches. |
|
|
Humanoïde |
De forme humaine. Asimo est
un robot humanoïde. Ne pas
confondre avec hominidé
(primates) et hominoïde (famille de primates: singes anthropomorphes et homo
sapiens) |
|
|
Mécanotronique |
Mot-valise: mécanique +
électronique + informatique |
|
|
Robot, robotique |
Système
programmé pour exécuter des actes basés sur l'intelligence artificielle. Du tchèque robota, travail, corvée (1921) |
|
|
Transhumanistes L'homme augmenté |
Qui pensent améliorer les caractéristiques
physiques et mentales des humains en utilisant les biotechnologies. Le
transhumanisme (symbole H+) est un mouvement international culturel et
intellectuel. Le journal Le monde résume ainsi: un jour,
l’homme ne sera plus un mammifère. Il se libérera de son corps, ne fera plus
qu’un avec l’ordinateur et, grâce à l’intelligence artificielle, accédera à
l’immortalité. |
|
|
VGA ou AGV |
Véhicules à
guidage automatique.
Robot qui se
déplace seul sans intervention humaine. Ex: approvisionnement d'une chaine de
montage) Quatre
types: chariots, chariot élévateurs, transporteur de charges et véhicule de
tractage. |
|

|
|
||
|
Héron d'Alexandrie
(10-70) |
Savant grec
du premier siècle. Célèbre pour
sa formule de calcul de
l'aire d'un triangle quelconque. Traité des
automates: il y décrit des mécanismes destinés au théâtre. |
|
|
Al-Jazari (1136-1206) |
Artiste et
savant arabe. Il invente
un calculateur analogique, des humanoïdes mécaniques programmables. |
|
|
Leonard de Vinci
(1452-1519) |
Construit un
robot humanoïde: un chevalier automate qui bouge les jambes et les mâchoires. |
|
|
Jacques de Vaucanson
(1709-1782) |
Génial
inventeur français Nombreux automates.
Son premier fut un joueur de flûte. Son plus célèbre: le canard qui boit,
mange, s'ébroue … Perfectionne
les métiers à tisser. Ce qui va inspirer Jacquard quelques années plus tard. |
|

|
1936 |
Alan Turing (1912-1954) |
Mathématicien
et informaticien britannique Il décrit un
concept de machine capable de résoudre tous les
problèmes mathématiques. Préfiguration des ordinateurs et des programmes du
futur. Voir Histoire des ordinateurs / Histoire de
l'informatique |
|
1941 |
Isaac Asimov |
|
|
1943 |
W. McCulloch W. Pitts |
Modèle de neurones artificiel. |
|
1948 |
Norbert Wiener (1894-1964) |
Publie: Cybernetics et crée une nouvelle discipline scientifique,
l'art du contrôle >>> |
|
1950 |
Alan Turing |
Il propose le test
de Turing: pour réussir le test, la machine doit être confrontée
(conversation anonyme) en aveugle à un humain sans qu'une tierce personne
puisse distinguer qui est qui. |
|
1957 |
Frank Rosenblatt (1928-1971) |
Inventeur du
perceptron, premier réseau de neurones. |
|
1958 1972 |
John McCarthy (1927-2011) Alain Colmeraurer |
Inventeur du
langage LISP Inventeur du
langage PROLOG Voir Récursivité |
|
1964 à 1966 |
Joseph Weizenbaum |
ELIZA: programme informatique qui simulait un
psychothérapeute. sa conversation reformulait les questions ou en posait de
nouvelles. |
|
1965 |
Stanford |
Début des
systèmes "expert". D'abord dédié à la
chimie puis à la médecine … |
|
1967 |
Seymour Paper |
Inventeur du
langage LOGO, dit LISP sans parenthèse. On y trouve la fameuse tortue qui
permet une prise en main immédiate du logiciel même par les plus jeunes. D'où
le rôle éducatif de ce langage. (Que j'ai
personnellement pratiqué avec mes enfants dans les années 1980). |
|
1968 |
Stanley Kubrik |
Film 2001
l'odyssée de l'espace d'après Arthur C. Clark L'ordinateur
HAL 9000 y est "intelligent". Il suspecte qu'on veuille le
déconnecter. HAL: Heuristically programmed Algorithmic computer |
|
1969 |
Marvin Minsky (né en 1927) |
Fondateur
avec McCarthy du groupe Intelligence artificielle au MIT. |
|
1970 |
Stanford |
Shakey: premier robot capable de planifier la manière
d'exécuter des tâches complexes. La presse
(Life) le qualifie de première personne électronique. |
|
1975 1977 1984 |
/ |
Dessin animé
avec le robot Goldorak. Film Star Wars (George
Lucas) avec le robot R2-D2. Film
Terminator (Stanley Kubrick) |
|
1980 |
MIT |
Intelligence
artificielle distribuée (IAD): coopération entre agents (entre robots) |
|
1984 à 2012 |
Lenat et Cuha Cycorp, Inc (Texas) |
Cyc: système cognitif dit classique qui tente d'assimiler le
sens commun. idée: établir une base de connaissances pour application à
l'intelligence artificielle. OpenCyc dernière
édition de 2012. |
|
1985 |
S.W. Wilson |
Animats: étude de la "vie
artificielle". |
|
1995 |
|
Robotique
évolutionniste: auto-adaptation à l'environnement
changeant d'une population de robots. Sélection des robots les plus aptes à
résister. poursuite du processus en faisant des croisements et des mutations
aléatoires. |
|
1995 à 1998 |
Richard Wallace |
ALICE (Artificial Linguitic Internet Computer Entity):
programme de conversation avec un humain basé sur des règles heuristiques
(intuitive). |
|
1996 |
|
Tamagotchis:
animaux de compagnie virtuels. |
|
1997 |
IBM |
L'ordinateur Deep Blue bat Kasparov aux échecs. |
|
1998 |
LEGO |
Lance ses
boites pour construire des robots, mindstorms. |
|
1999 |
Sony |
AIBO (Artificial Intelligence Robot) qui veut dire ami en
japonais Chine robot
de compagnie. |
|
2000 |
|
Approbation pour la
mise en serice d'un robot télécommandé de chirurgie (da Vinci Surgical
System) |
|
2004 |
Epsom |
Le plus petit robot
hélicoptère: 10 grammes pour 7 cm de haut |
|
2005 |
Université Cornell |
Robots auto-réplicants par empilements de cubes magnétiques. |
|
2008 |
Pixar |
Wall-E: robot orphelin
dans un monde dévaqté |
|
2012 |
NASA |
Robonaut: un robot
humanoïde à bord de la spation spatiale. |
|
2012 |
Google / Toyota |
Le Nevada accorde la
permission de rouler au milieu du trafic à une voiture sans chauffeur. |
|
2012 |
DARPA / Boston Dynamics |
Pet-proto: robot
humanoïde capable de suater par-dessus les obstacles, d'éviter les tous, de
monter les escaliers … LS3 – Animal de somme
pour le transport de charge en mileiu accidenté (jusqu'à 200kg). |
|
2013 |
Minnesota |
Contrôle d'un robot
volant par la pensée. Les ondes du cerveaux sont captées par des électrodes
posées sur le crâne. |
|
2013 |
Washington |
Contrôle par la pensée
d'un humain par un autre humain. Casques reliés par Internet, l'un a réussi à
faire bouger le bras de l'autre. (First
remote human-to-human brain interface). |

Voir Chronologie
des inventions / Histoire de
l'informatique
Générations – Spéculations de Hans Moravec en 1997
|
1ère génération – 2010 –
Intelligence du lézard; 2e génération – 2020 – Intelligence de la
souris; 3e génération – 2040 – Intelligence du singe; 4e génération – 2050 – Intelligence de l'homme |
|
|
||
|
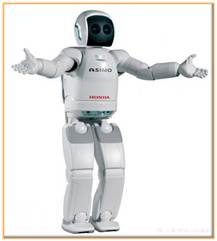
Robot
humanoïde développé par Honda en 2000.
ASIMO (se prononce ashimo) pour: Advanced
Step In MObility). Actuellement utilisé
pour l'accueil des visiteurs. Nom en clin
d'œil à l'auteur de science-fiction: Isaac Asimov. Ce
mot veut dire "des jambes aussi" en japonais. La version
de 2014 est dotée de mains
sophistiquées: capteurs tactiles et détecteurs de force. Le robot peur saisir
une bouteille et dévisser le bouchon. Il peut marcher à reculons. Il possède
une reconnaissance faciale améliorée Il est capable de s'exprimer par le
langage des signes. |
Versions 2000 / 2014 Taille: 1,20 m / 1,30m Masse: 43 kg / 48 kg |
|

|
|
||
|
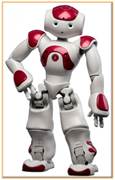
Robot
humanoïde développé par Aldebaran Robotics (France)
en 2006.
Proposé
comme plate-forme de développement pour la recherche et pour l'éducation. Multi-usage,
selon la programmation qui sera réalisée. Notamment robot d'assistance aux
personnes âgées. 7 000
exemplaires vendus en avril 2015. |
Taille: 58 cm Masse: 4,8 kg |
|

|
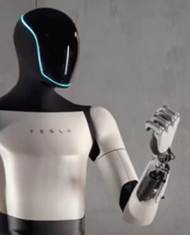
Main
Le 10
octobre 2024, Elon Musk présente une 3e version de son robot
humanoïde « Tesla Optimus Gen 3 ». Ce
robot possède 11 DOF par main (total 22). Total Un
humain possède 72 DOF dont 27 par main. Robot iCub: 53 DOF dont 7 pour chaque main et 6 pour chaque
pied. Robot
ASIMO: 34 DOF dont 3 pour chaque main et 6 pour chaque pied. Tesla
Optimus 3: 67 DOF dont 22 par main |
|
|
||
|
Contexte Avril 2015 Chercheurs
franco-américains de l’université Pierre et Marie Curie à Paris et de
l’université du Wyoming à Laramie aux États-Unis. Antoine Cully
(26 ans), Jeff Clune, Danesh Tarapore et Jean-Baptiste Mouret. |
Applications Pour
applications militaires Pour
l'exploration spatiale ou sous-marine Pour les
robots qui évoluent en milieux hostiles (centrales nucléaires) Pour des
tâches complexes dans des zones sinistrées et hostiles, Pour rendre
plus autonomes les robots d’assistance aux personnes. |
|
|
Technologie Robot doté de six pattes
(hexapode). Algorithme intelligence
artificielle d’apprentissage évolutionniste. Recherche des
alternatives afin de poursuivre sa tâche après avoir été endommagé. Réaction résultant de
son expérience et non sur la base d'une programmation préalable. La nouveauté de cette
technologie: accélération de la recherche à l'aide d'une
"cartographie" des comportements les plus performants. |
Implémentation Le
robot apprend à marcher en testant toutes les combinaisons de ses
articulations (1047). Tests émulés sur
ordinateur. Sélection
de 13 000 comportements les plus adaptés (semblable à la sélection
darwinienne du monde vivant; biomimétisme). Cela
fait, introduction de détérioration sur le robot, lequel va poursuivre son
activité en sélectionnant, suite à un processus par
essais-erreurs, le comportement le
plus adapté suite à son expérience mémorisée. |
|

Anglais: Robots that
can adapt like animals « le
robot s’adapte, comme un animal
Source:
Le
premier robot qui s’adapte aux pannes en deux minutes – Nathaniel Herzberg – Le Monde – 27/05/2015
|
Trois formes ou conceptions du futur
avec les robots:
Est-ce la bonne solution?
|
D'après: Taxer les robots? Un non-sens – Nicolas
Bouzou – L'Express – 22 mars 2017
Voir Robots et chômage

|
Suite |
||
|
Robots |
|
|
|
Voir |
|
|
|
Livre |
|
|
|
Site |
|
|
|
Cette page |
||

